Создание робота, способного ориентироваться в пространстве и реагировать на окружающую обстановку, начинается с понимания того, как машина получает информацию из внешнего мира. Тележка, которая уже уверенно передвигается по полу, — это отличная база для экспериментов. Но чтобы она научилась останавливаться перед препятствием, следовать вдоль тёмной линии или запускаться по команде, потребуется оснастить её специальными компонентами. Каждый датчик решает свою узкую задачу, и правильный выбор элемента определяет, насколько успешно робот справится с поставленной целью.
Если текущая версия тележки просто едет вперёд и тормозит по таймеру, дополнительные сенсоры могут не понадобиться. Однако как только возникает необходимость взаимодействия с физическими объектами — коробкой на пути, нарисованной трассой или нажатием кнопки — без датчиков уже не обойтись. Они становятся своеобразными органами чувств машины, передающими программе сведения о происходящем вокруг.
Как датчики помогают роботу принимать решения
Любой сенсор преобразует физическое явление в электрический сигнал, который контроллер может интерпретировать. Кнопка — самый простой пример: она сообщает лишь одно из двух состояний, нажата или отпущена. Датчик линии устроен сложнее, поскольку выдаёт целый диапазон значений, зависящих от отражающей способности поверхности. Программисту приходится задавать порог — условную границу, по которой система отличает тёмную ленту от светлого фона. Именно такие нюансы превращают набор деталей в осмысленно действующего робота.
Мне особенно нравится наблюдать, как постепенно выстраивается эта логика: от простого считывания сигнала до полноценного алгоритма поведения. Когда тележка впервые корректно реагирует на изменение обстановки, возникает ощущение, что у неё действительно появляется зачаток восприятия.
Датчик линии — зрение для движения по трассе
Принцип работы этого модуля основан на инфракрасном излучении. Светодиод посылает луч на поверхность, а приёмник фиксирует, сколько света вернулось обратно. Чёрная лента поглощает большую часть излучения, тогда как белая бумага отражает его значительно лучше. Направление изменения показаний зависит от конкретной схемы: у одних моделей значение над тёмной поверхностью растёт, у других — падает. Поэтому перед использованием обязательно нужно провести калибровку.
Для тележки с двумя сенсорами их размещают слева и справа на одинаковой высоте. Затем наклеивают чёрную ленту на белую бумагу и сравнивают показания каждого датчика над обоими типами поверхностей. Важно, чтобы высота установки соответствовала той, на которой модули будут работать во время движения. Если значения почти не различаются, стоит свериться с документацией и повторить проверку при том освещении, в котором планируется эксплуатация.
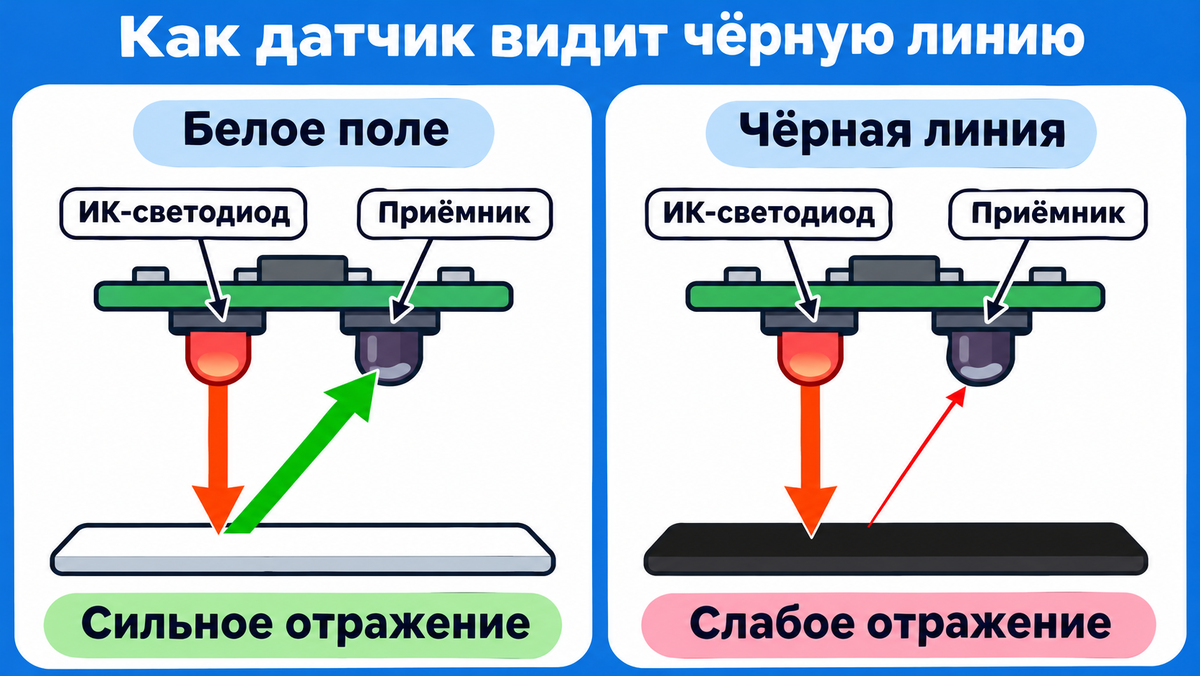 Контраст между светлым фоном и тёмной полосой создаёт разницу в отражённом сигнале — именно она служит роботу ориентиром.
С цифровым выходом всё ещё проще: достаточно посмотреть, меняется ли логическое состояние при перемещении датчика с фона на ленту. Если модуль оснащён регулятором чувствительности, его настраивают до получения устойчивого различия между двумя поверхностями. Такая предварительная работа избавляет от множества проблем на этапе тестирования алгоритмов.
Ультразвуковой дальномер — измерение расстояния до цели
Модуль HC-SR04 работает по принципу эхолокации. Он излучает короткий ультразвуковой импульс частотой 40 кГц, который отражается от препятствия и возвращается обратно. Программа фиксирует время между отправкой и приёмом, после чего вычисляет дистанцию. Поскольку звук проходит путь до объекта и обратно, полученное значение делят пополам.
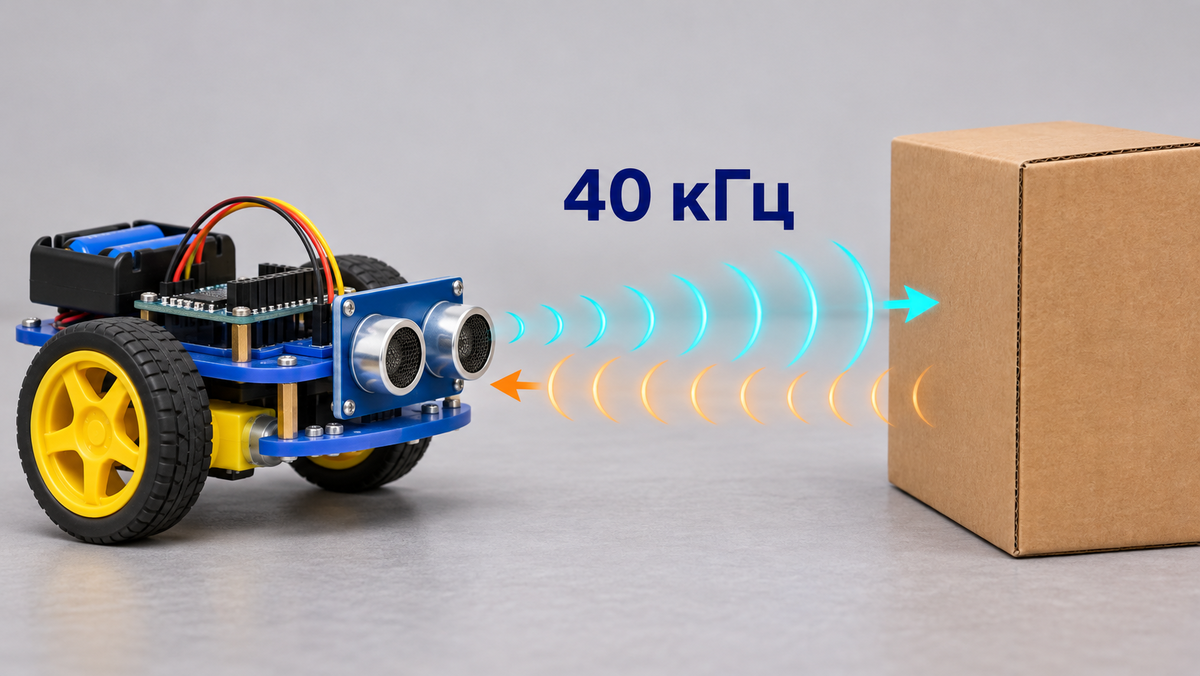 Ключевой момент — правильно направить датчик, чтобы его конус измерения не захватывал поверхность пола.
Стандартная 5-вольтовая версия имеет четыре вывода: питание, землю, Trig для запуска измерения и Echo для передачи импульса. Длительность импульса на Echo пропорциональна расстоянию. Если контроллер работает с логикой 3,3 В и не допускает подачи 5 В, для линии Echo потребуется делитель напряжения или преобразователь уровней. Игнорирование этого момента может вывести вход из строя.
Первые тесты я рекомендую проводить с выключенными моторами. Широкую коробку ставят плоской стороной к датчику на расстоянии примерно 10 см, затем 50 см, и сверяют показания с линейкой. Скачущие значения указывают на проблемы с контактами, питанием или ориентацией сенсора. После получения стабильных результатов добавляют команду остановки: тележка медленно движется к препятствию и гасит моторы при достижении порога, например 20 см. Проверка запаса на полную остановку обязательна — инерция может сыграть злую шутку.
Кнопка — простой способ отдать команду
Тактовая кнопка замыкает цепь при физическом нажатии. На Arduino её удобно подключать между цифровым входом и землёй, активируя внутренний подтягивающий резистор режимом INPUT_PULLUP. Пока контакт разомкнут, вход удерживается в состоянии HIGH. Нажатие замыкает цепь, и программа считывает LOW. Такая схема исключает плавающее состояние, при котором пин ловит случайные наводки.
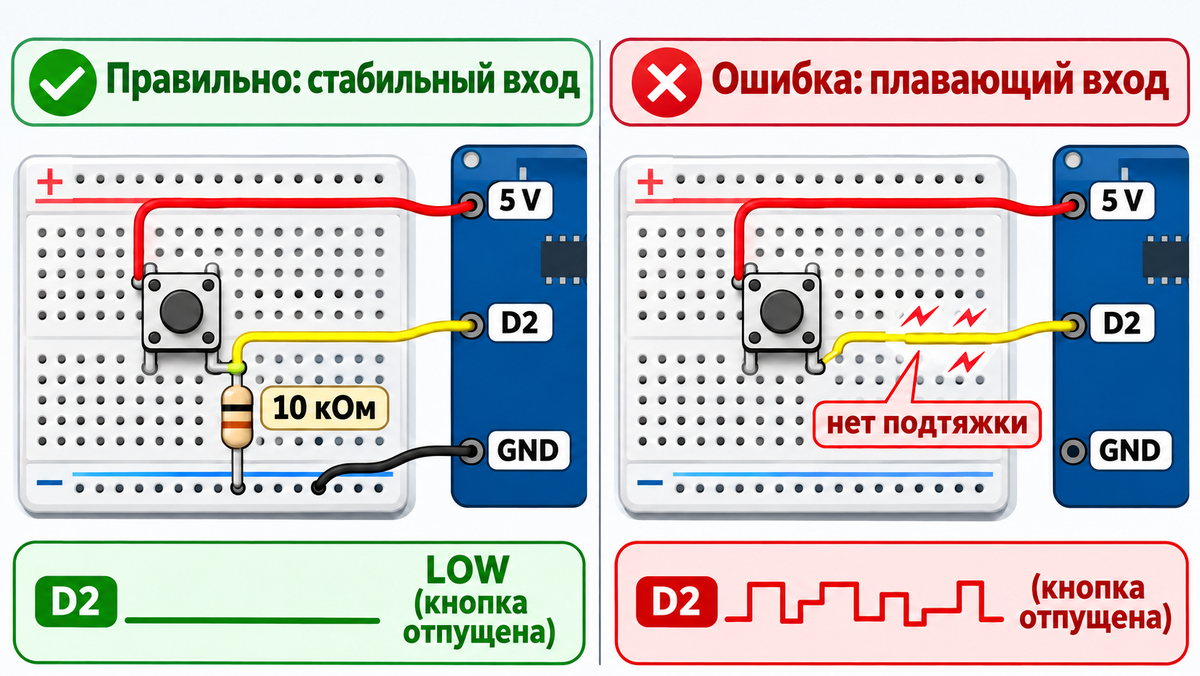 Разница между стабильным сигналом с подтяжкой и хаотичными скачками неподключенного входа очевидна даже на осциллограмме.
Стоит помнить: подтяжка решает проблему плавающего входа, но не устраняет дребезг контактов. Для борьбы с ним нужна программная задержка или аппаратный фильтр.
При тестировании состояние кнопки выводят на экран. Удерживаемая кнопка должна стабильно показывать LOW. Если сигнал прыгает в отпущенном состоянии, проверяют соединение и режим работы входа. Множественные срабатывания от одного нажатия указывают на дребезг. Для управления шлагбаумом обрабатывают только переход из устойчивого состояния «отпущена» в устойчивое «нажата» — тогда длительное удержание не вызовет повторной команды.
Фоторезистор — реакция на освещённость
Этот компонент меняет сопротивление в зависимости от количества падающего света: чем ярче освещение, тем ниже сопротивление. В паре с обычным резистором, например на 10 кОм, фоторезистор образует делитель напряжения. Напряжение в средней точке будет изменяться пропорционально освещённости, и его можно считывать через аналоговый вход платы.
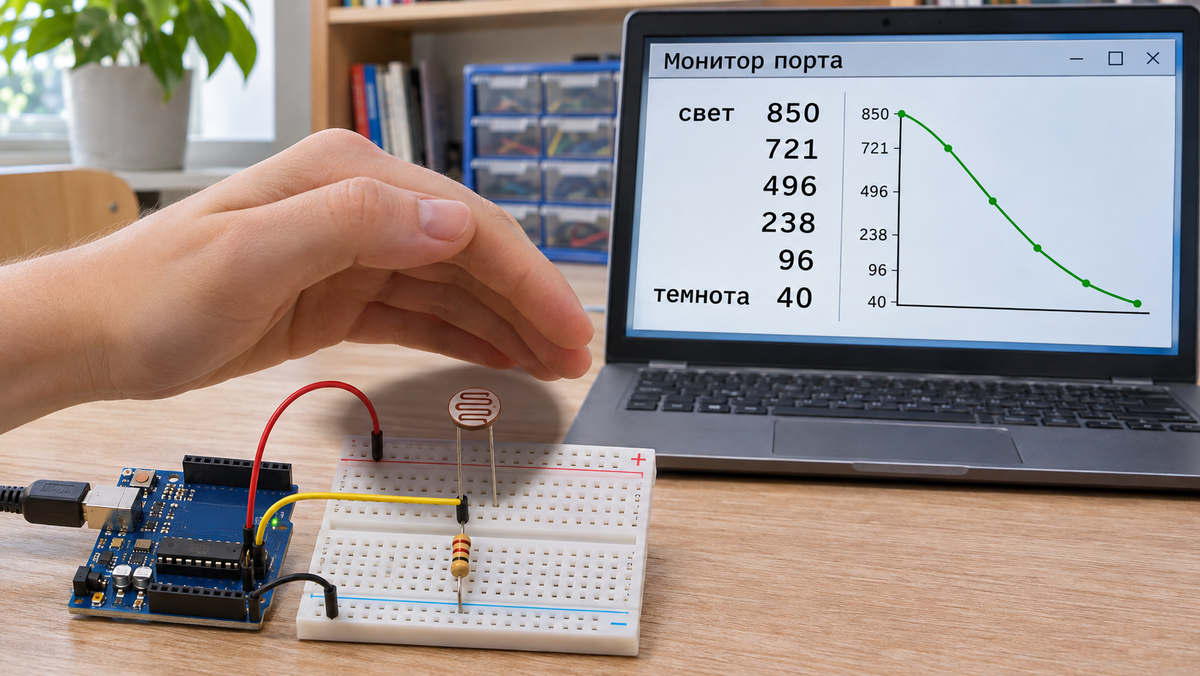 При снижении освещённости сопротивление фоторезистора растёт, что приводит к изменению числового значения в программе.
Абсолютные цифры зависят от конкретной схемы делителя, типа фоторезистора и условий освещения, поэтому универсальных значений не существует.
Простейший эксперимент: накрыть датчик рукой, затем посветить фонариком телефона. Показания должны заметно отличаться. Направление изменения зависит от того, как собран делитель. Для автоматической лампы фиксируют значения при нормальном свете и в полумраке, после чего выбирают порог между ними. Это позволяет системе чётко определять момент включения.
Сервопривод и кнопка в проекте шлагбаума
Кнопка выступает источником команды, а позиционный сервопривод наподобие SG90 исполняет её, поворачивая стрелу на заданный угол. Внутри привода находится датчик положения, благодаря которому устройство самостоятельно следит за валом. Однако у стандартного трёхпроводного SG90 фактический угол не передаётся обратно в контроллер — программа лишь отправляет целевую позицию.
Перед установкой стрелы проверяют два крайних положения привода. Подают поочерёдно команды и наблюдают, останавливается ли рычаг в нужных точках. Если привод гудит, питание отключают и проверяют свободу хода, а также соответствие источника питания характеристикам устройства. При использовании отдельного блока питания его землю обязательно соединяют с землёй контроллера.
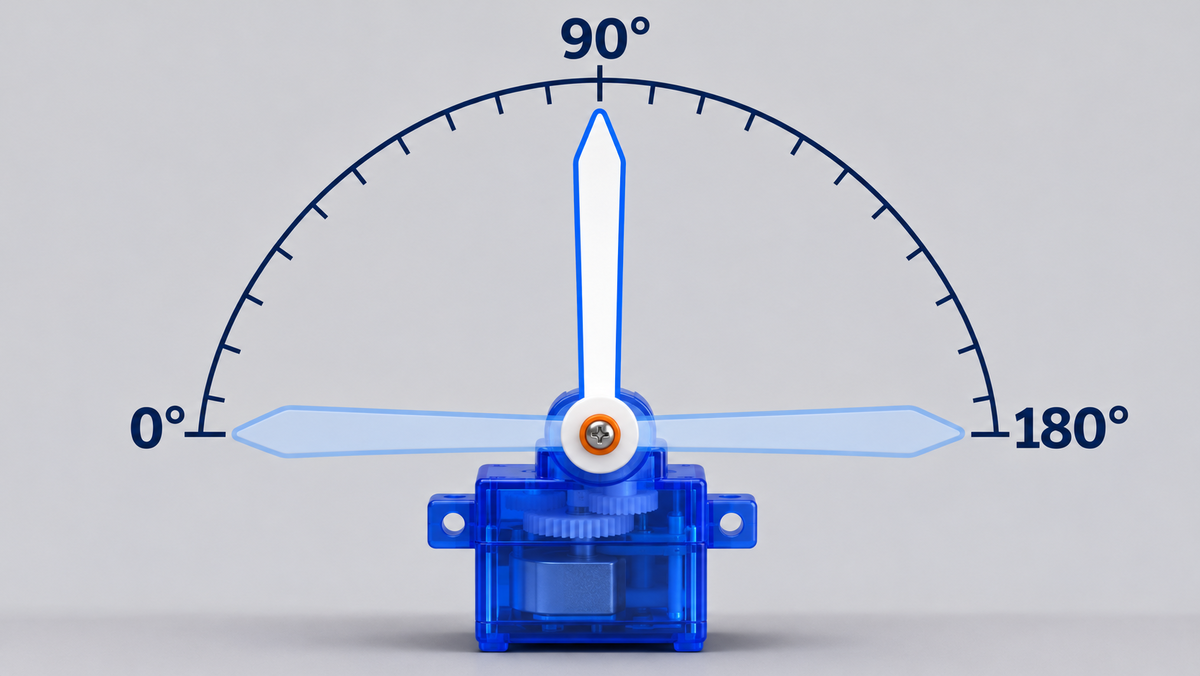 Сервопривод принципиально отличается от обычного мотора: он удерживает заданный угол, а не вращается непрерывно.
Практический диапазон конкретного экземпляра SG90 может незначительно отличаться от заявленных 0–180°, поэтому калибровку проводят индивидуально.
Подбор порога для датчика линии на практике
Эта методика применима к модулям с аналоговым выходом. Моторы остаются выключенными, тележку перемещают вручную. Процедура выглядит следующим образом:
- Разместить датчик над светлым фоном и снять 10 показаний, вычислив среднее значение.
- Переместить сенсор над чёрной лентой на той же высоте и повторить серию измерений.
- Сложить два средних значения и разделить пополам. Например, при 240 на светлом и 680 на тёмном порог составит 460, где значение выше порога соответствует ленте.
- Для двух датчиков повторить измерения для второго. Затем проверить показания на разных участках трассы, включая затенённые места. Если порог перестаёт разделять поверхности, корректируют высоту установки или освещение и повторяют замеры.
Первый заезд лучше проводить на прямой дорожке с невысокой скоростью. Тележку слегка смещают от центра. Если сенсоры корректно различают фон и ленту, но робот поворачивает в сторону от трассы, проблема кроется в командах моторов. Начать диагностику стоит с анализа того, какой поворот программа задаёт, когда ленту видит только левый датчик.
Дальнейшим шагом станет объединение датчика линии и ультразвукового дальномера. Тележка сможет одновременно следить за дорожкой, обнаруживать препятствие и после объезда вновь находить линию. Это выведет проект на принципиально новый уровень автономности.