

Когда речь заходит о стабильном движении робота по линии, многие сразу думают о программировании, алгоритмах и скоростных режимах. Но на самом деле фундамент успеха закладывается гораздо раньше — на этапе правильной настройки сенсоров. Без корректной калибровки даже идеально написанный код не спасёт ситуацию: робот будет путаться, съезжать с трассы и вести себя непредсказуемо.
Именно поэтому я решил подробно разобрать один из ключевых элементов mBot2 — Quad RGB Sensor. Этот датчик входит в базовую комплектацию и отвечает за распознавание линии и цветов. Он сразу привлёк моё внимание, потому что выполнен в закрытом корпусе, что особенно важно для участия в спортивных соревнованиях, где к конструкции предъявляются строгие требования.
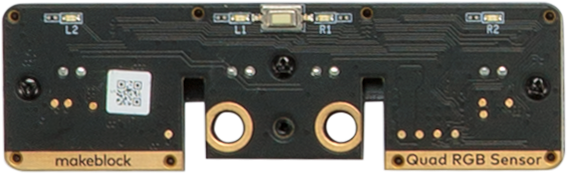
Внешний вид Quad RGB Sensor с закрытым корпусом и кнопкой калибровки
Что скрывается внутри датчика
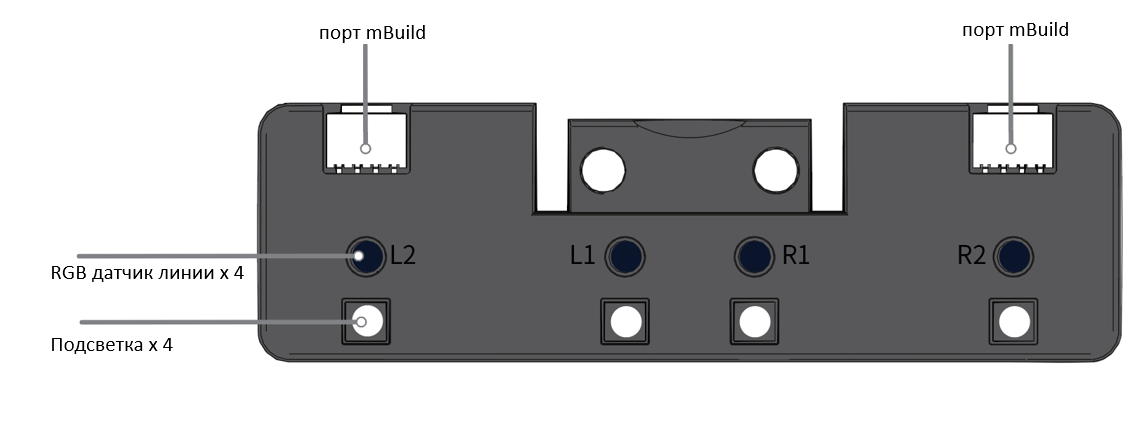
На первый взгляд это просто компактный модуль, но внутри него находятся сразу четыре RGB-сенсора, которые работают синхронно. Такая архитектура позволяет роботу не просто фиксировать наличие линии под собой, а анализировать её положение относительно корпуса. Благодаря этому mBot2 может плавно корректировать траекторию, а не дёргаться из стороны в сторону.
Отдельно хочу отметить наличие заполняющей подсветки. Она играет важную роль: снижает вероятность ложных срабатываний, когда датчик путает тень или блик с линией. Подсветка автоматически подбирает цвет после процедуры обучения, что упрощает настройку.
Ещё одна полезная функция — калибровка под конкретные условия освещения и тип покрытия. Окружающий свет сильно влияет на работу оптических сенсоров, поэтому возможность обучить датчик на месте — это огромный плюс.
Датчик с включённой подсветкой, готовый к калибровке
Производитель предлагает подробную документацию с примерами использования. Я настоятельно рекомендую изучить эти материалы, даже если английский язык кажется препятствием. Там много графических пояснений, а встроенный перевод страницы в браузере решает проблему. Практика показывает, что после отработки всех примеров понимание работы датчика выходит на совершенно новый уровень.
Практическая калибровка на нестандартном поле
Теория — это хорошо, но реальные условия часто далеки от идеальных. Я столкнулся с этим, когда решил использовать в качестве полигона детские маты-пазлы. Они яркие, разноцветные, а линия нанесена чёрной изолентой или краской по трафарету. Причём с одной стороны мата линия широкая, с другой — узкая. Есть повороты, перекрёстки, прямые участки. Такое поле отлично подходит для тренировок, но создаёт серьёзные проблемы для сенсоров.
Первым делом я поставил робота так, чтобы датчики оказались над линией, и посмотрел на индикацию. Вроде бы всё логично: над линией светодиоды не горят, а над синим фоном — загораются. Но стоило сместить робота в сторону, как картина изменилась.
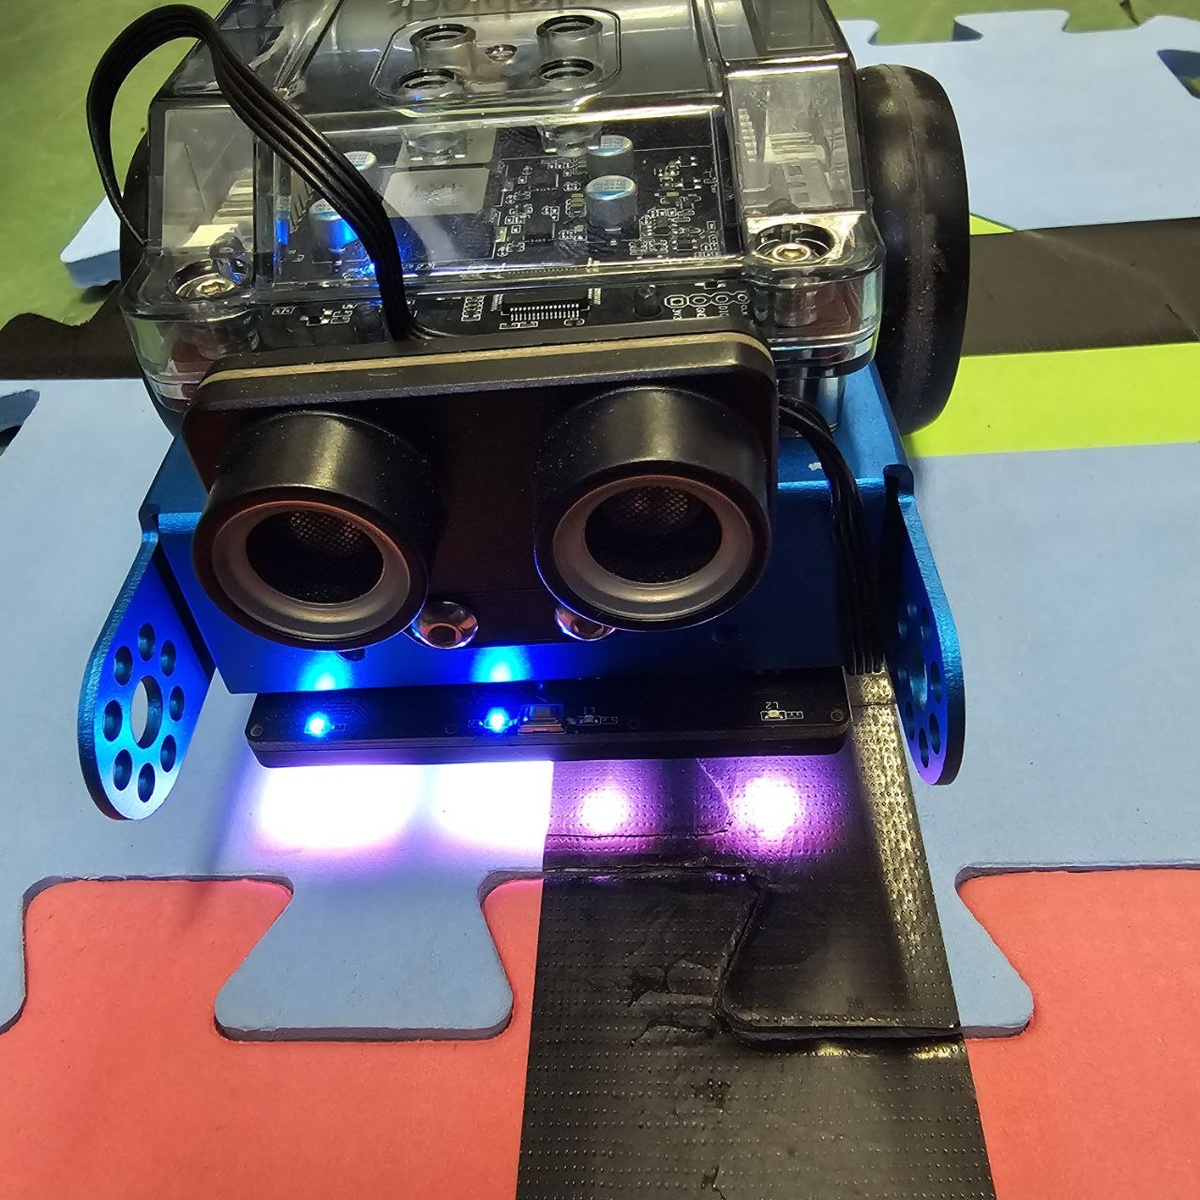
Первичная проверка: датчики по-разному реагируют на линию и фон
Левый датчик корректно гаснет над линией, два центральных уверенно фиксируют фон, а вот правый ведёт себя странно — не загорается там, где должен. Создаётся впечатление, что под ним тоже линия. Если оставить всё как есть, на дистанции робот начнёт путаться в показаниях. Это как раз тот случай, когда нужна калибровка.
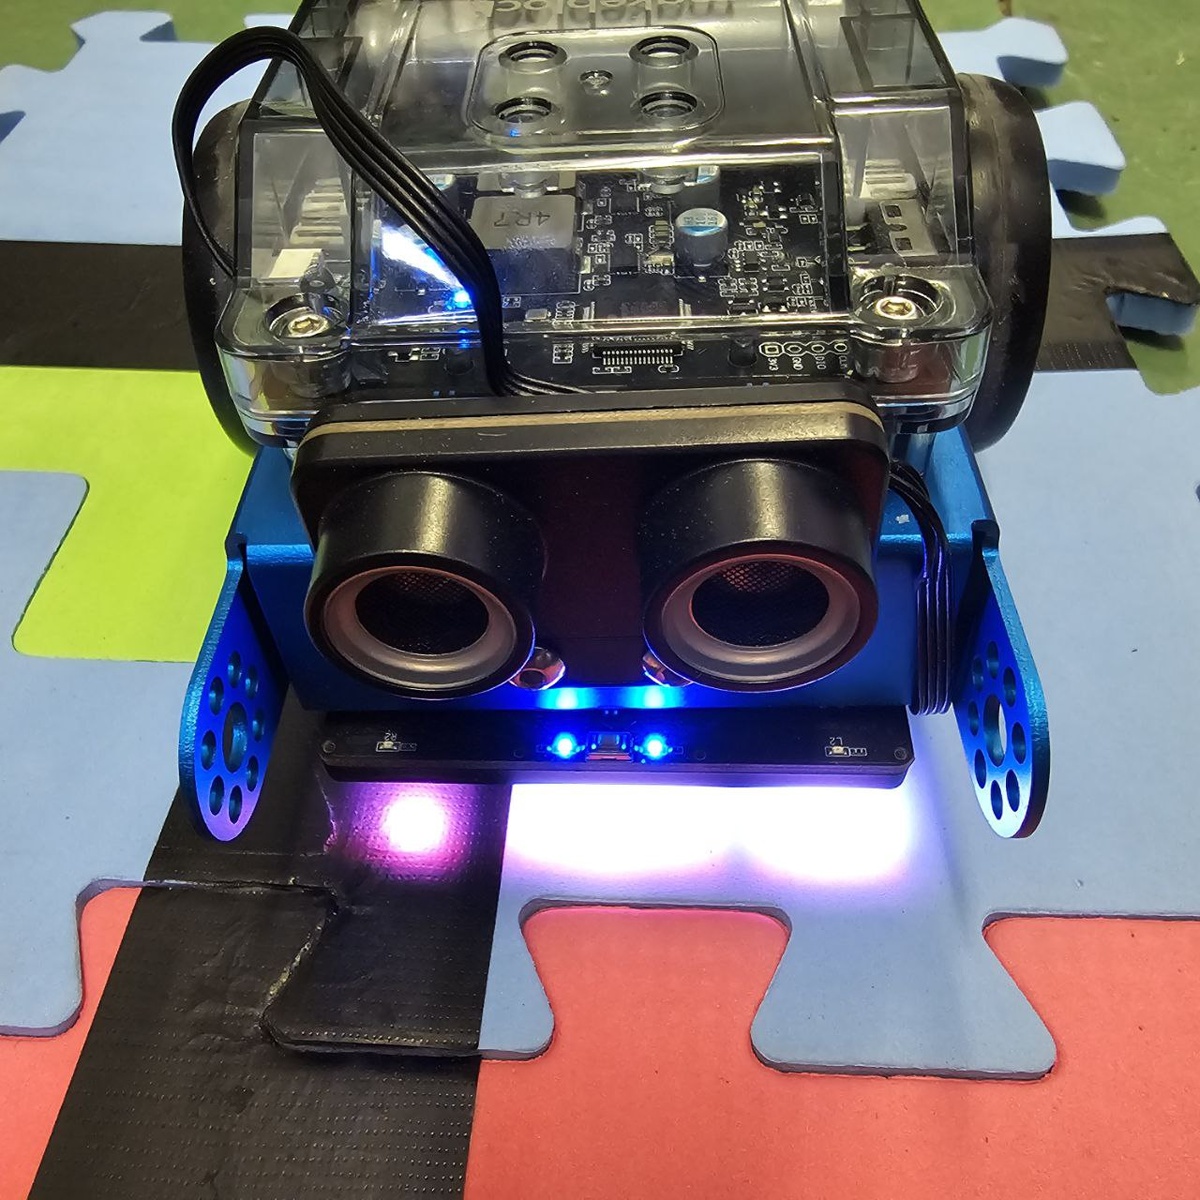
Проблема: правый датчик не отличает линию от фона
Пошаговая настройка датчика
Для базовой калибровки используется двойное нажатие на кнопку, расположенную сверху по центру датчика. Алгоритм такой: сначала размещаю все четыре сенсора над фоном, затем дважды нажимаю кнопку. Светодиоды начинают быстро мигать — это сигнал о том, что датчик вошёл в режим обучения. Теперь нужно плавно перемещать робота из стороны в сторону, чтобы сенсоры поочерёдно оказывались то над фоном, то над линией.
Процедура занимает буквально пару секунд. Когда светодиоды перестают мигать и начинают корректно загораться и гаснуть в зависимости от того, что под ними — фон или линия, значит, обучение завершено. Если же мигание становится медленным, это тревожный знак: система не смогла распознать контраст между линией и фоном. Тогда нужно повторить процедуру заново.
Важный нюанс: длительное нажатие на кнопку переключает цвет подсветки. Обычно менять его не требуется — после обучения датчик сам подбирает оптимальный вариант. Но если на линии есть жёлтые сегменты, калибровку лучше проводить именно над ними. Логика проста: жёлтый менее контрастен по отношению к фону, чем чёрный, поэтому датчик учится работать в самых сложных условиях.
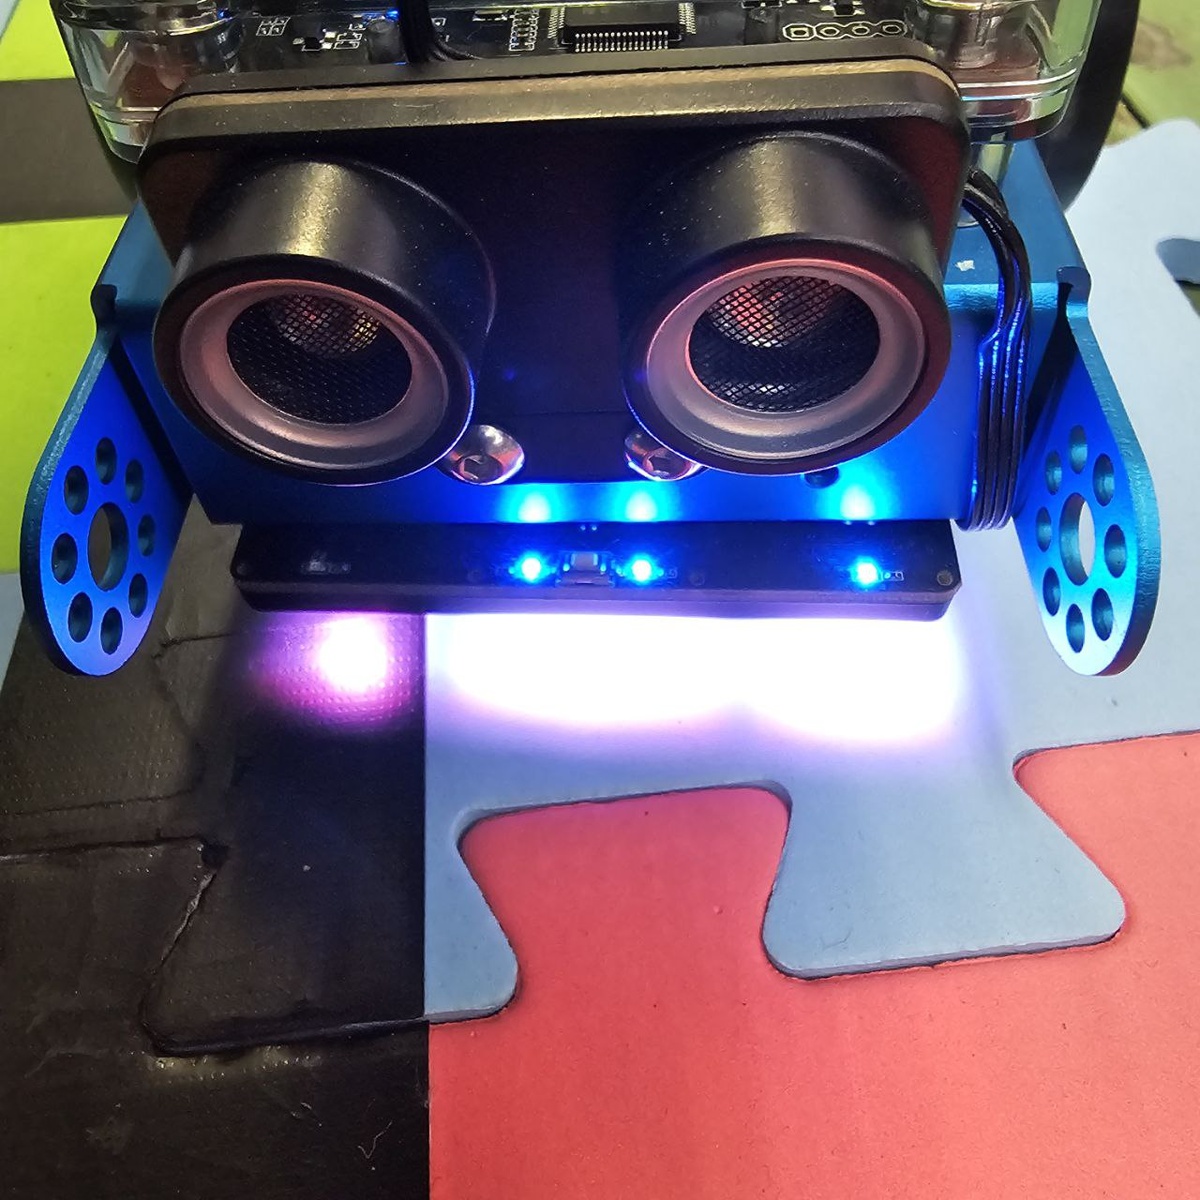
Результат после калибровки: датчики корректно реагируют на линию
После обучения я проверил несколько положений робота. Три датчика над фоном горят, датчик над линией — не горит. Всё правильно. Сместил робота в другое положение — снова корректная индикация. Проверил ещё несколько точек — результат стабильный.
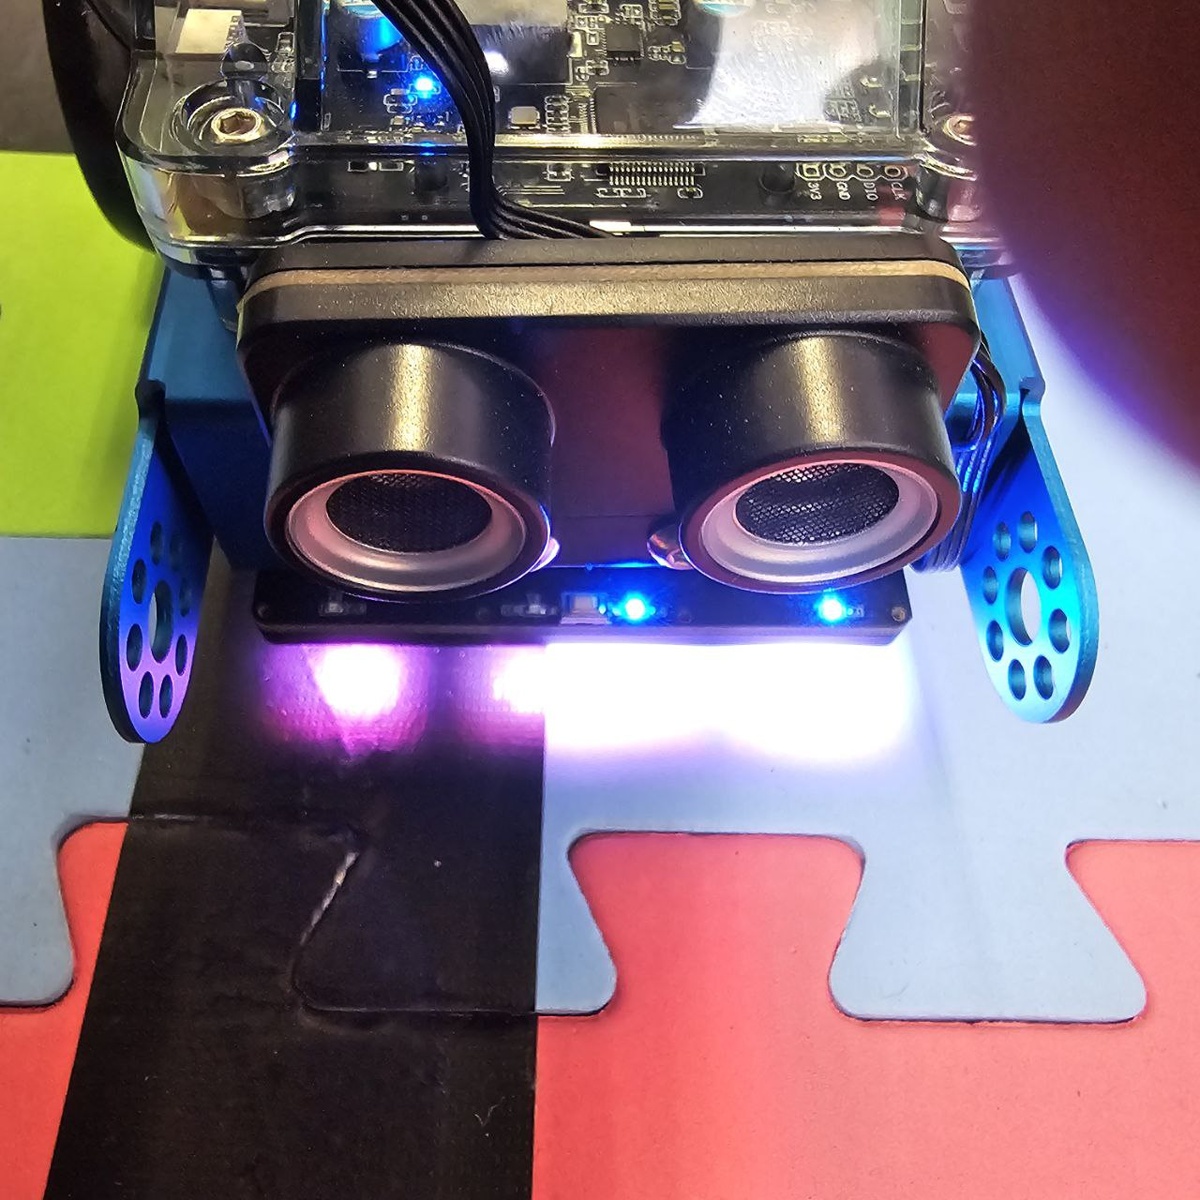
Проверка в другом положении: всё работает корректно
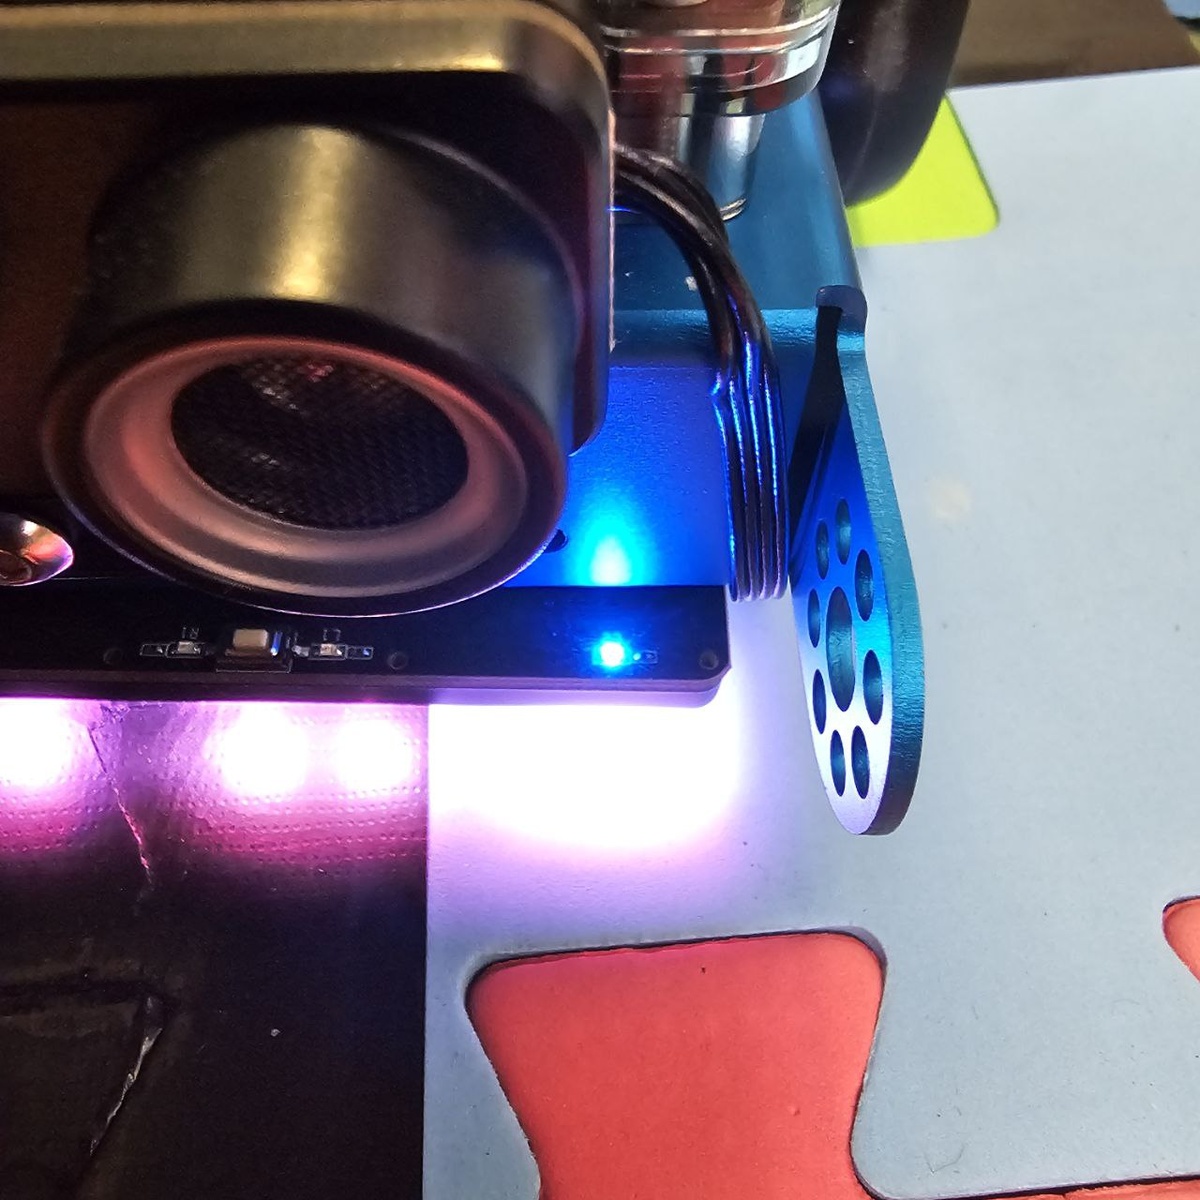
Датчики уверенно различают линию и фон
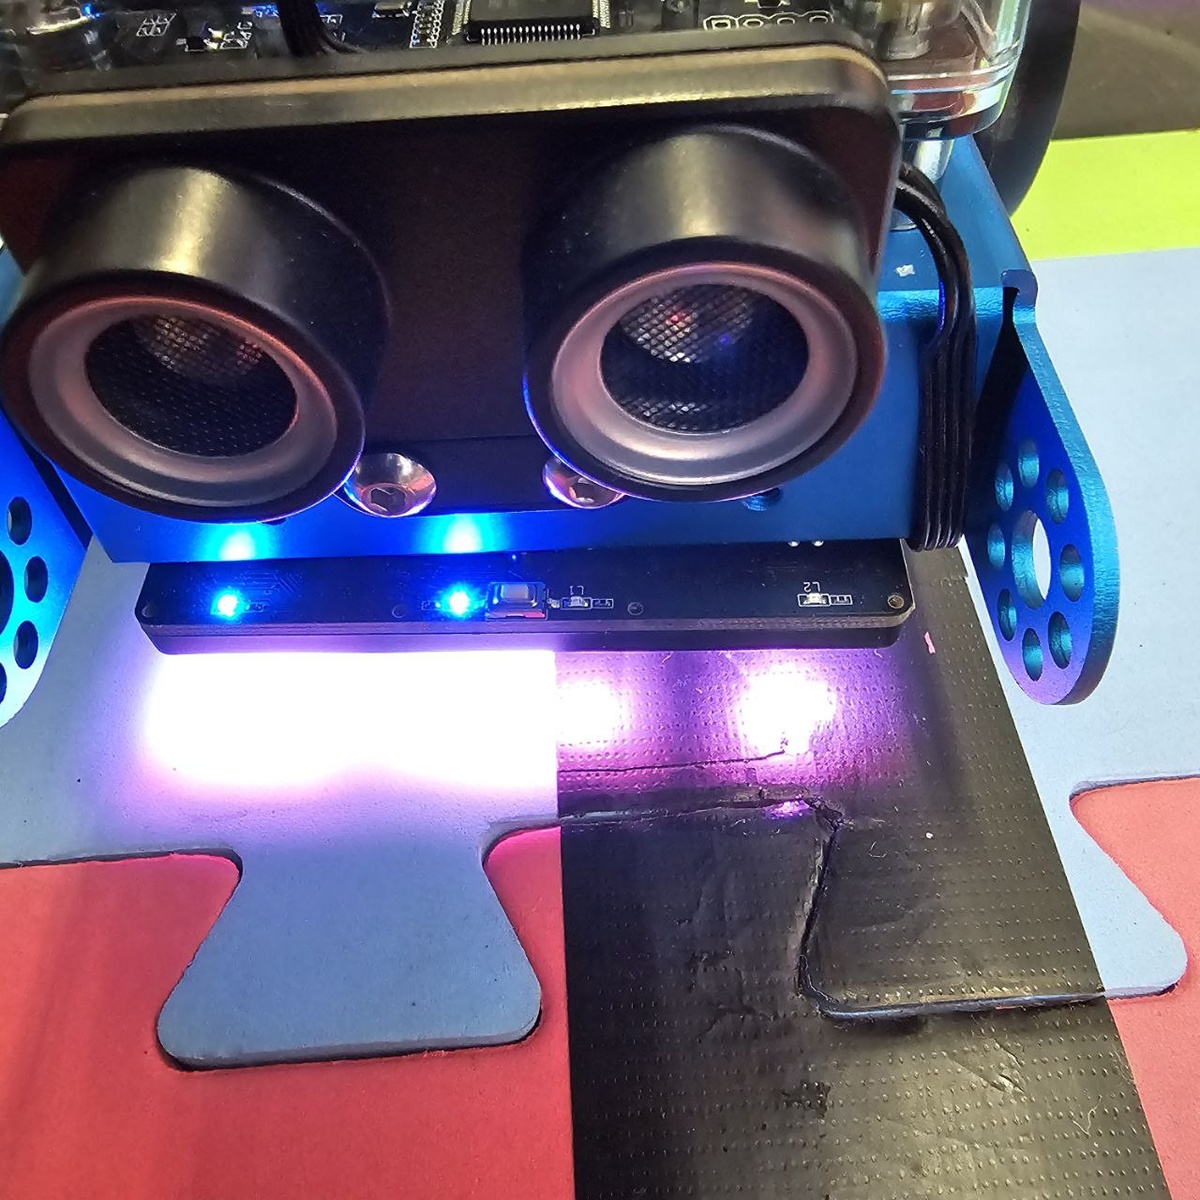
Ещё одна контрольная точка: индикация корректная
Казалось бы, всё отлично — робот готов ехать по чёрной линии на голубом фоне. Но стоило перенести его на фрагмент с красным фоном, как датчики снова начали ошибаться. Это наглядно показывает, насколько чувствительны оптические сенсоры к изменению цветового окружения.
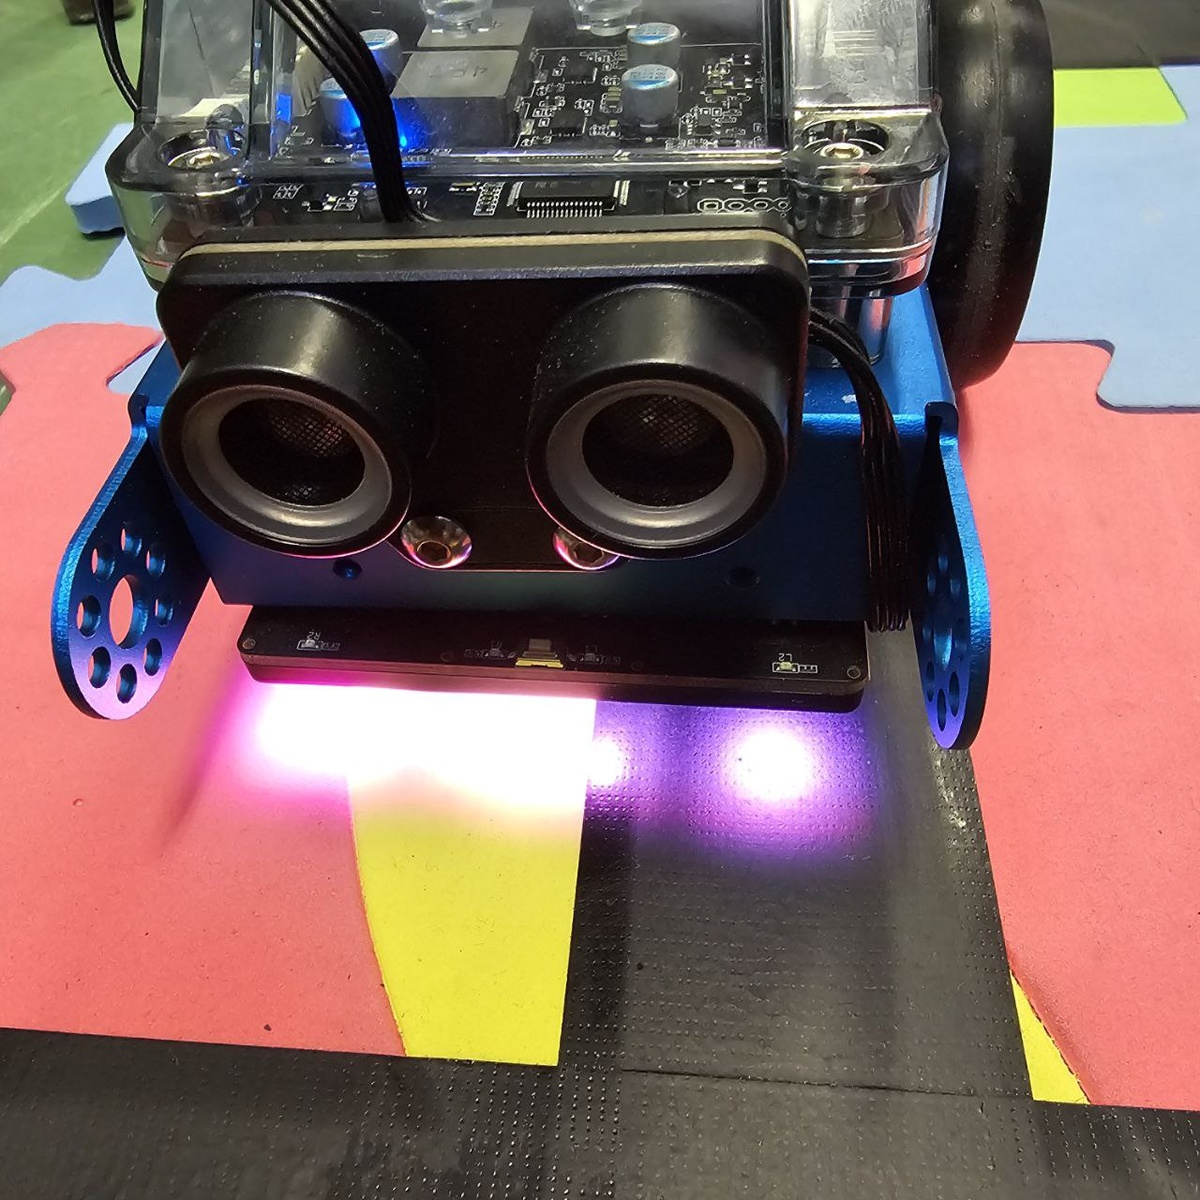
На красном фоне датчики снова требуют калибровки
Пришлось проводить обучение заново, и после этого робот снова стал уверенно распознавать линию. Вывод простой: калибровка — это не разовая процедура, а настройка под конкретные условия. Для обычных соревнований, где используются чёрные линии на белом фоне, всё проще. А вот с полями, где есть разные цветовые зоны, придётся искать дополнительные решения. Пока я остановился на том, что для тренировок использую однотипные маты, а над адаптацией к смешанным покрытиям подумаю позже.
Что дальше
Это был лишь один пример калибровки. Возможности датчика гораздо шире, и я рекомендую не ограничиваться базовой настройкой, а изучить все доступные материалы. Когда робот научился видеть линию, перед ним встаёт следующая задача — понять, как по ней двигаться. А для этого уже нужна программа, о которой я расскажу в следующем материале.


